


关于为下一代机器人系统实施实时运动学技术的综合指南。
高精度机器人学导论
现代自动化领域正经历一场剧烈转变,这得益于对导航中亚分米精度的需求。这场革命的核心是 用于机器人的RTK GNSS接收器,这是一种超越传统全球定位系统的专用硬件解决方案。标准GNSS解决方案通常能在几米以内实现精度,这对于智能手机或一般车辆导航来说已足够。然而,对于自动割草机、送货机器人或精密农业拖拉机,哪怕半米的误差范围都可能导致灾难性故障或显著的运营效率低下。
通过利用实时运动学(RTK)技术,机器人技术人员能够实现厘米级的定位。这种精准不仅是奢侈;这是机器人必须与复杂环境互动、以外科手术般的精准度遵循预定路径,并在有人居住区域保持安全协议的根本要求。在本指南中,我们将探讨使任何机器人平台实现高精度定位的复杂机械原理、实施策略及专业级解决方案。
RTK GNSS 技术的机制
实时运动学技术通过分析卫星信号载波的相位来工作,而不仅仅是信号的信息内容。为实现这一点, 用于机器人的RTK GNSS接收器 需要两个主要组件:基站和探测车。基站位于一个已知且已勘测的位置。它监测卫星信号,并计算大气延迟和轨道变化引起的误差。这些修正结果随后实时传输到安装在机器人上的“漫游车”模块。
漫游车将自身卫星观测数据与基站数据结合起来,解决载波相位整数歧义。该过程使系统能够以1到2厘米的精度确定机器人相对于基站的位置。现代接收机通常支持多个星座,包括GPS、GLONASS、伽利略和北斗,确保即使在部分卫星被遮挡的复杂环境中,机器人仍能保持高度的定位完整性。
此外,多频段(L1、L2和L5)的整合显著缩短了“首次定位时间”(TTFF)。这意味着机器人能够比以往更快地初始化高精度导航状态。对于专业开发者来说,了解这些载流子相动态对于选择必须在不同电离层条件和不同地理位置下可靠运行的硬件至关重要。
将RTK接收机集成到机器人平台
成功集成 RTK机器人GNSS接收器 不仅仅是简单地插入模块。它涉及对硬件接口、数据协议和物理挂载的仔细考虑。大多数专业RTK模块采用标准化协议,如NMEA 0183用于位置输出,RTCM 3.x用于校正数据输入。开发者必须确保其飞行控制器或机载计算机(如基于ROS的系统)配置以处理这些高频数据流。
电磁干扰(EMI)是另一个关键因素。机器人通常配备有电机、高速处理器和无线发射器,这些都会产生干扰微弱卫星信号的噪声。使用高质量的屏蔽天线并将其远离干扰源至关重要。许多工程师选择集成模块,将天线和接收器结合起来,以最大限度减少通过同轴电缆的信号损失。
基站与漫游车之间的通信延迟也必须最小化。无论是使用UHF无线链路还是NTRIP(通过互联网协议RTCM的网络传输),接收更正数据的延迟都应保持在1-2秒以下,以保持RTK“固定”状态。如果链路被中断,接收器可能会恢复到“浮动”状态,精度降至分米级,可能导致机器人的自主操作停止。
应对环境挑战
对于任何 机器人领域的RTK GNSS接收器 来说,最大的障碍之一是“城市峡谷效应”。高层建筑、茂密的树木和大型金属结构可能会反射卫星信号,造成多径干扰。这导致接收端根据走较长路径的信号计算位置,导致误差。为缓解这一问题,先进的接收机采用复杂的多径拒绝算法,并利用“全星座”跟踪技术最大化可见卫星数量。
在GNSS信号完全被阻挡的场景中,如室内或重型隧道下,高端机器人系统通常采用传感器融合技术。这涉及将RTK数据与惯性测量单元(IMU)、车轮里程计或激光雷达结合。通过使用卡尔曼滤波器,机器人可以在短暂的GNSS中断中保持准确的位置估计。这种混合方法确保RTK接收机提供的高精度数据被充分利用,同时保持对总信号损失的后备机制。
天气状况也起着作用。虽然GNSS信号通常能抵抗雨和雾,但极端的大气条件会影响信号通过对流层的传播。现代RTK算法设计用于补偿这些变量,但用户应注意,最稳定的性能总是在清晰、无阻碍的天空视野下实现。
现代工业中的关键应用
RTK GNSS接收器在机器人领域的应用涵盖多个高风险行业。在精准农业中,自动拖拉机和无人机利用RTK以厘米级精度播种和施肥,减少浪费并最大化作物产量。这些系统可以连续多年保持相同航线,几乎没有偏离,这在手动转向或标准GPS下是不可能实现的。
在物流和配送领域,末端配送机器人依赖RTK在狭窄人行道上导航,并在不撞障碍物的情况下到达特定客户门口。同样,在大地测量和施工方面,自主探测车可以绘制遗址地图并以专业级精度检查结构对齐,显著降低传统测量方法的人工成本和时间。
此外,自主机器人割草机的兴起将RTK技术带入了消费市场。与需要埋设边界线的旧型号不同,支持RTK的割草机可以通过虚拟边界编程,实现灵活的草坪管理和完美的割草模式。这一转变表明高精度GNSS硬件正变得更加易于获取和稳健,适用于日常应用。
为什么选择永浩满足您的机器人GNSS(全球导航系统)需求
永浩专注于为最具挑战性的自主项目量身定制的前沿定位解决方案。我们在GNSS技术方面的专业知识使我们能够制造能够经受工业严苛要求的高性能硬件。无论您是在建造小型科研无人机,还是一支重型自主飞行器车队,我们的 RTK机器人GNSS接收器 系列都旨在实现稳定的厘米级精度。
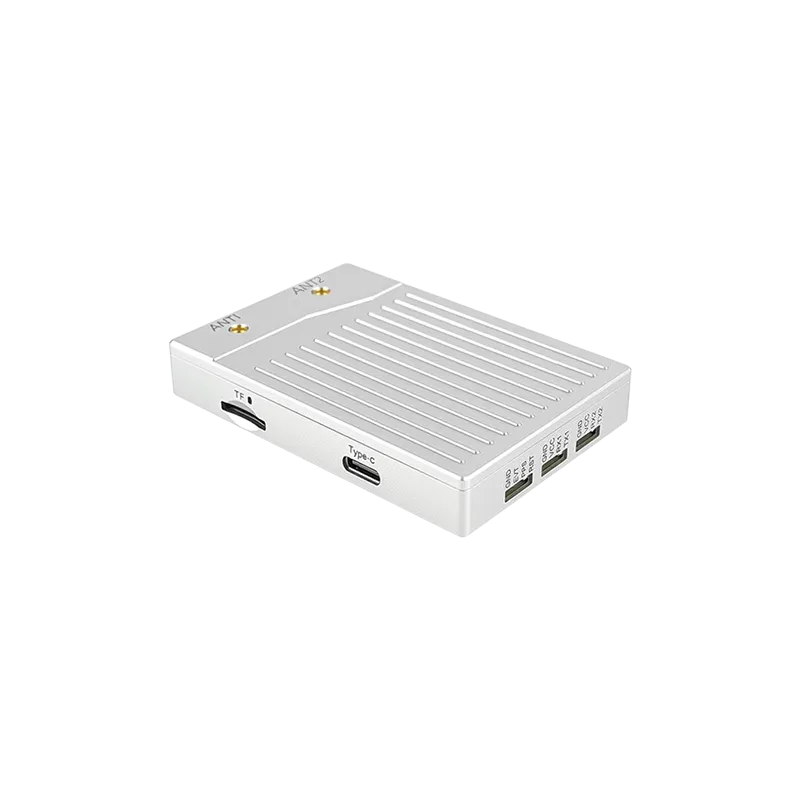
我们的产品组合包括著名的 UM980 和 ZED-F9P 兼容模块,这些模块是高精度定位的行业标准。这些模块支持多频段、多星座,确保机器人即使在恶劣环境中也能保持稳定定位。我们还提供专用 的RTK GNSS天线 ,具备卓越的增益和多径抑制能力。
永浩的优势在于我们对可靠性和技术支持的承诺。我们理解机器人集成的复杂性,团队致力于提供帮助您成功的文档和定制服务。从反干扰系统到集成天线模块,我们的解决方案旨在赋能下一代自主系统。
常见问题解答
问1:用于机器人的RTK全球导航导航接收器如何提升自主导航?
它通过基站的实时校正实现厘米级定位精度,使机器人能够沿着精确路径安全与环境互动。
问2:我可以在城市地区使用RTK全球导航卫星接收器(GNSS)来进行机器人活动吗?
是的,不过性能取决于信号可见度。永浩的现代多星座接收机采用多径拒绝设计,以维持城市环境中的稳定性。
问3:RTK机器人GNSS接收器中“浮动”和“固定”状态有什么区别?
“固定”状态表示接收机已解决载波相位歧义并达到厘米级精度,而“浮动”表示系统仍在计算,精度通常在分米级范围内。
问4:用于机器人的RTK全球导航卫星接收器是否需要持续的网络连接?
如果你使用NTRIP进行更正,需要网络连接。或者,你也可以使用带有UHF无线电链路的本地基站,覆盖没有蜂窝信号的地区。
问题5:如何为我的项目选择适合机器人的RTK GNSS接收器?
考虑支持的星座数量、频段(L1/L2/L5)、功耗、接口兼容性以及是否需要集成天线等因素。